 טבסד60
 בי.עס.די.120
 בי.עס.די.98
 בי.עס.די.70
 בי.עס.די.60
 בי.עס.די.50
 בי.עס.די.217
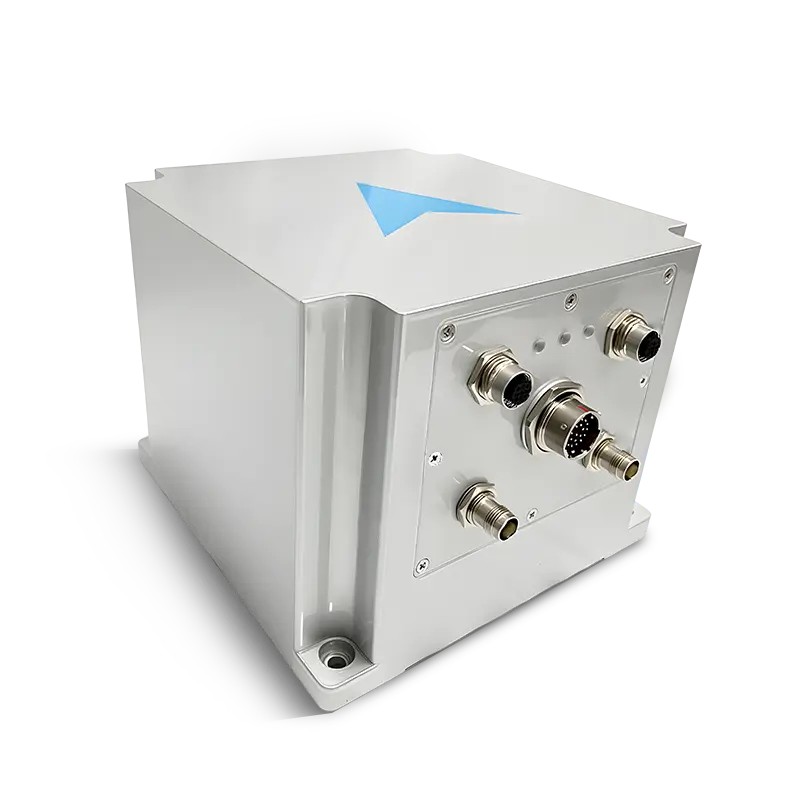 INS1700
 INS970
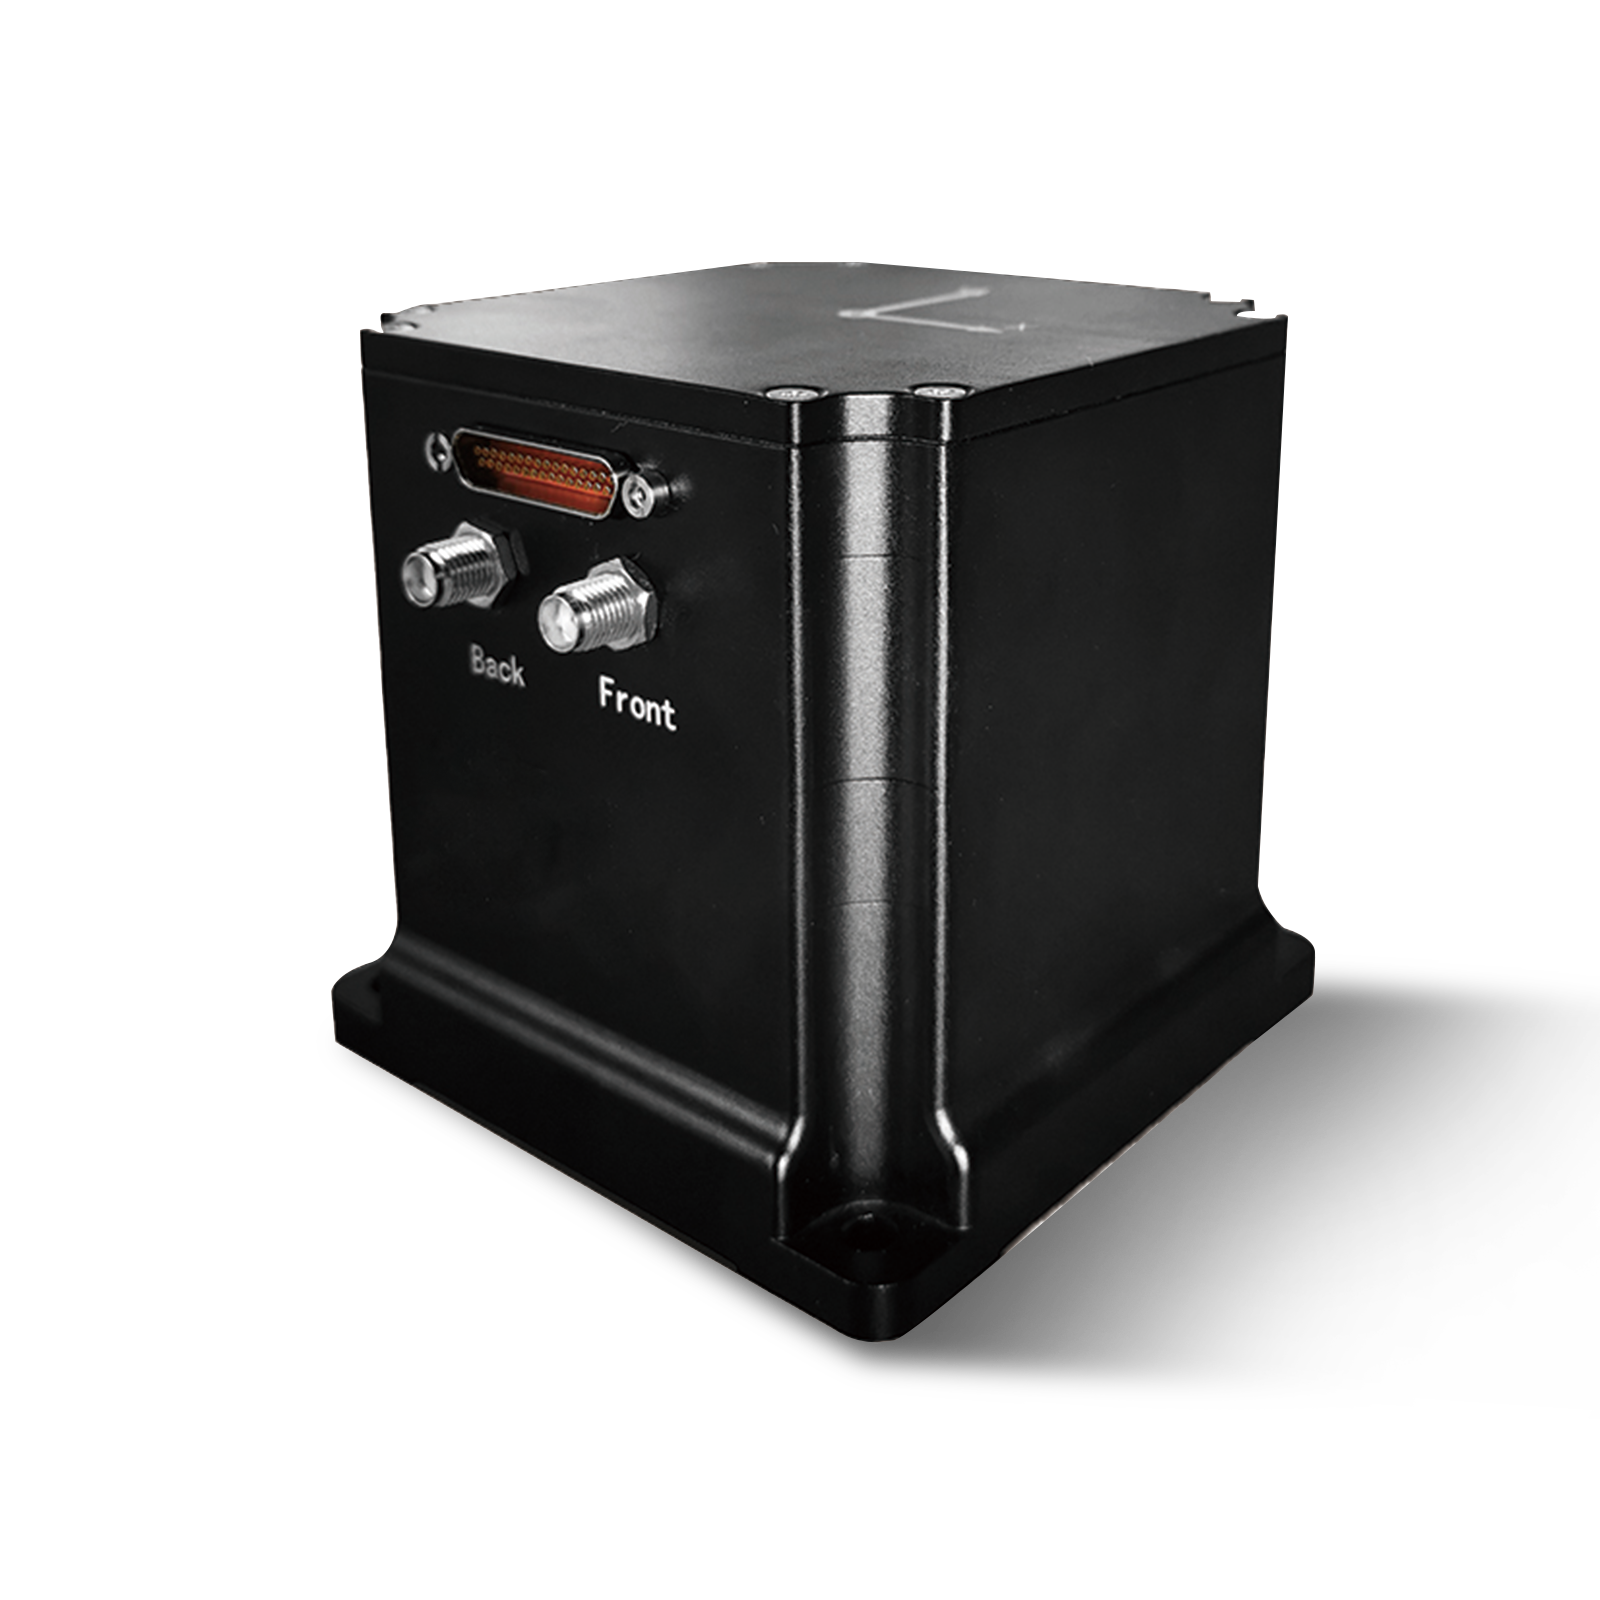 INS570
 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
 SLA-8B1L1-165
 101 שיף-מאָנטירטע פּאַזישאַנינג
 102 אַקוסטישע קאָמוניקאַציע
 103 טראַקינג און לאָקאַטינג
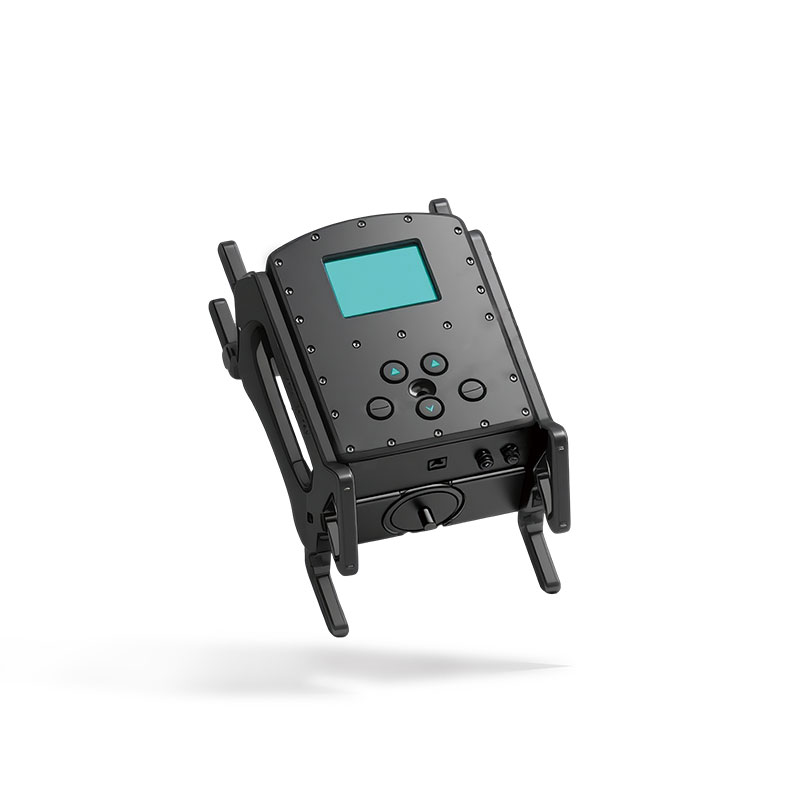 104 דייווער נאַוויגאַציע סיסטעם
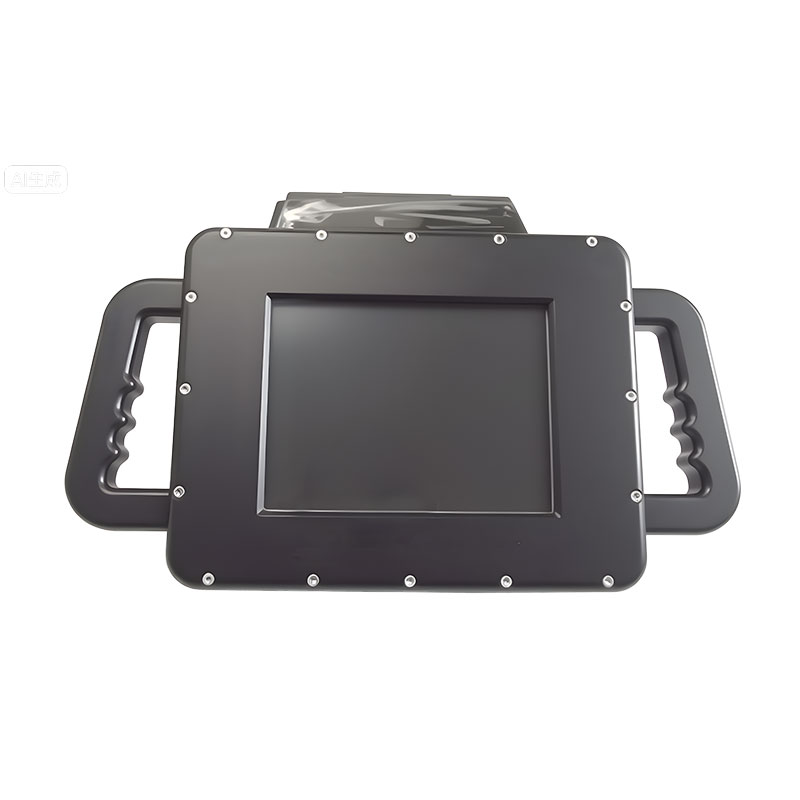 105 איינדרינגונג דעטעקציע סאָנאַר
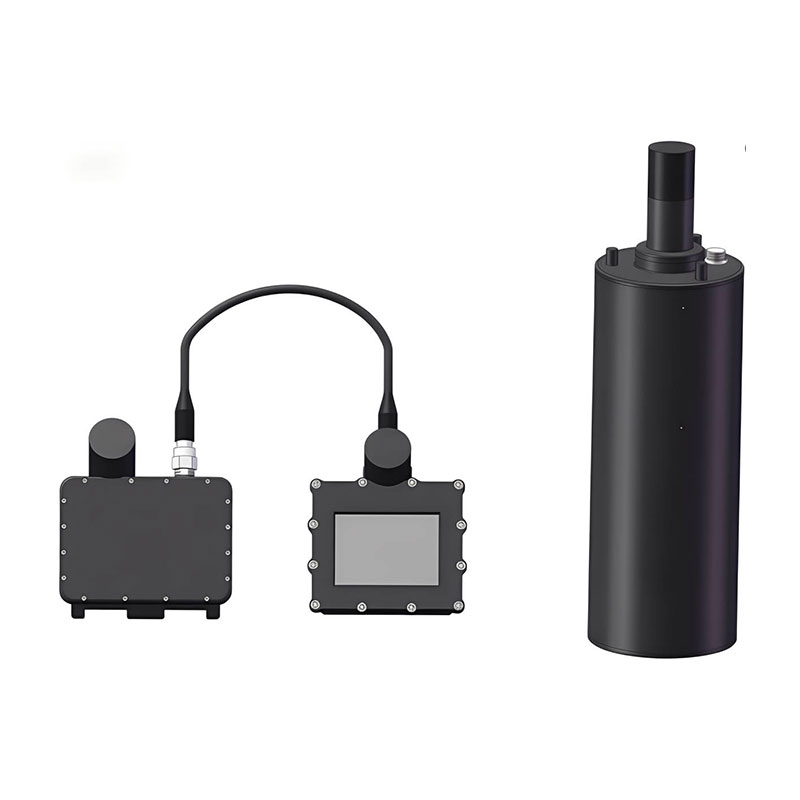 106 דעליווערי לאָקאַטאָר בעאַקאָן
 SLLR3000
 סלר905
 SLLD25
 108IMU
 150 מיליאָן
 500MH
 160 מיליאָן
 170 מיליאָן
 SLFC-70
 SLAF280
 MR360


נייעס
אונטערוואַסער קעגן-איבערוואַכונג סאָנאַר: עוואַלואַטינג דעטעקשאַן פאָרשטעלונג
אויספאָרשן ווי צו עוואַלויִרן אַן אונטערוואַסער קעגן-איבערוואַכונג סאָנאַר דורך איבערקוקן די דעטעקשאַן ראַנגע, אַקוסטישע באדינגונגען, אַלערט אינפֿאָרמאַציע, ינסטאַלירונג און אַקסעפּטאַנס טעסטינג.
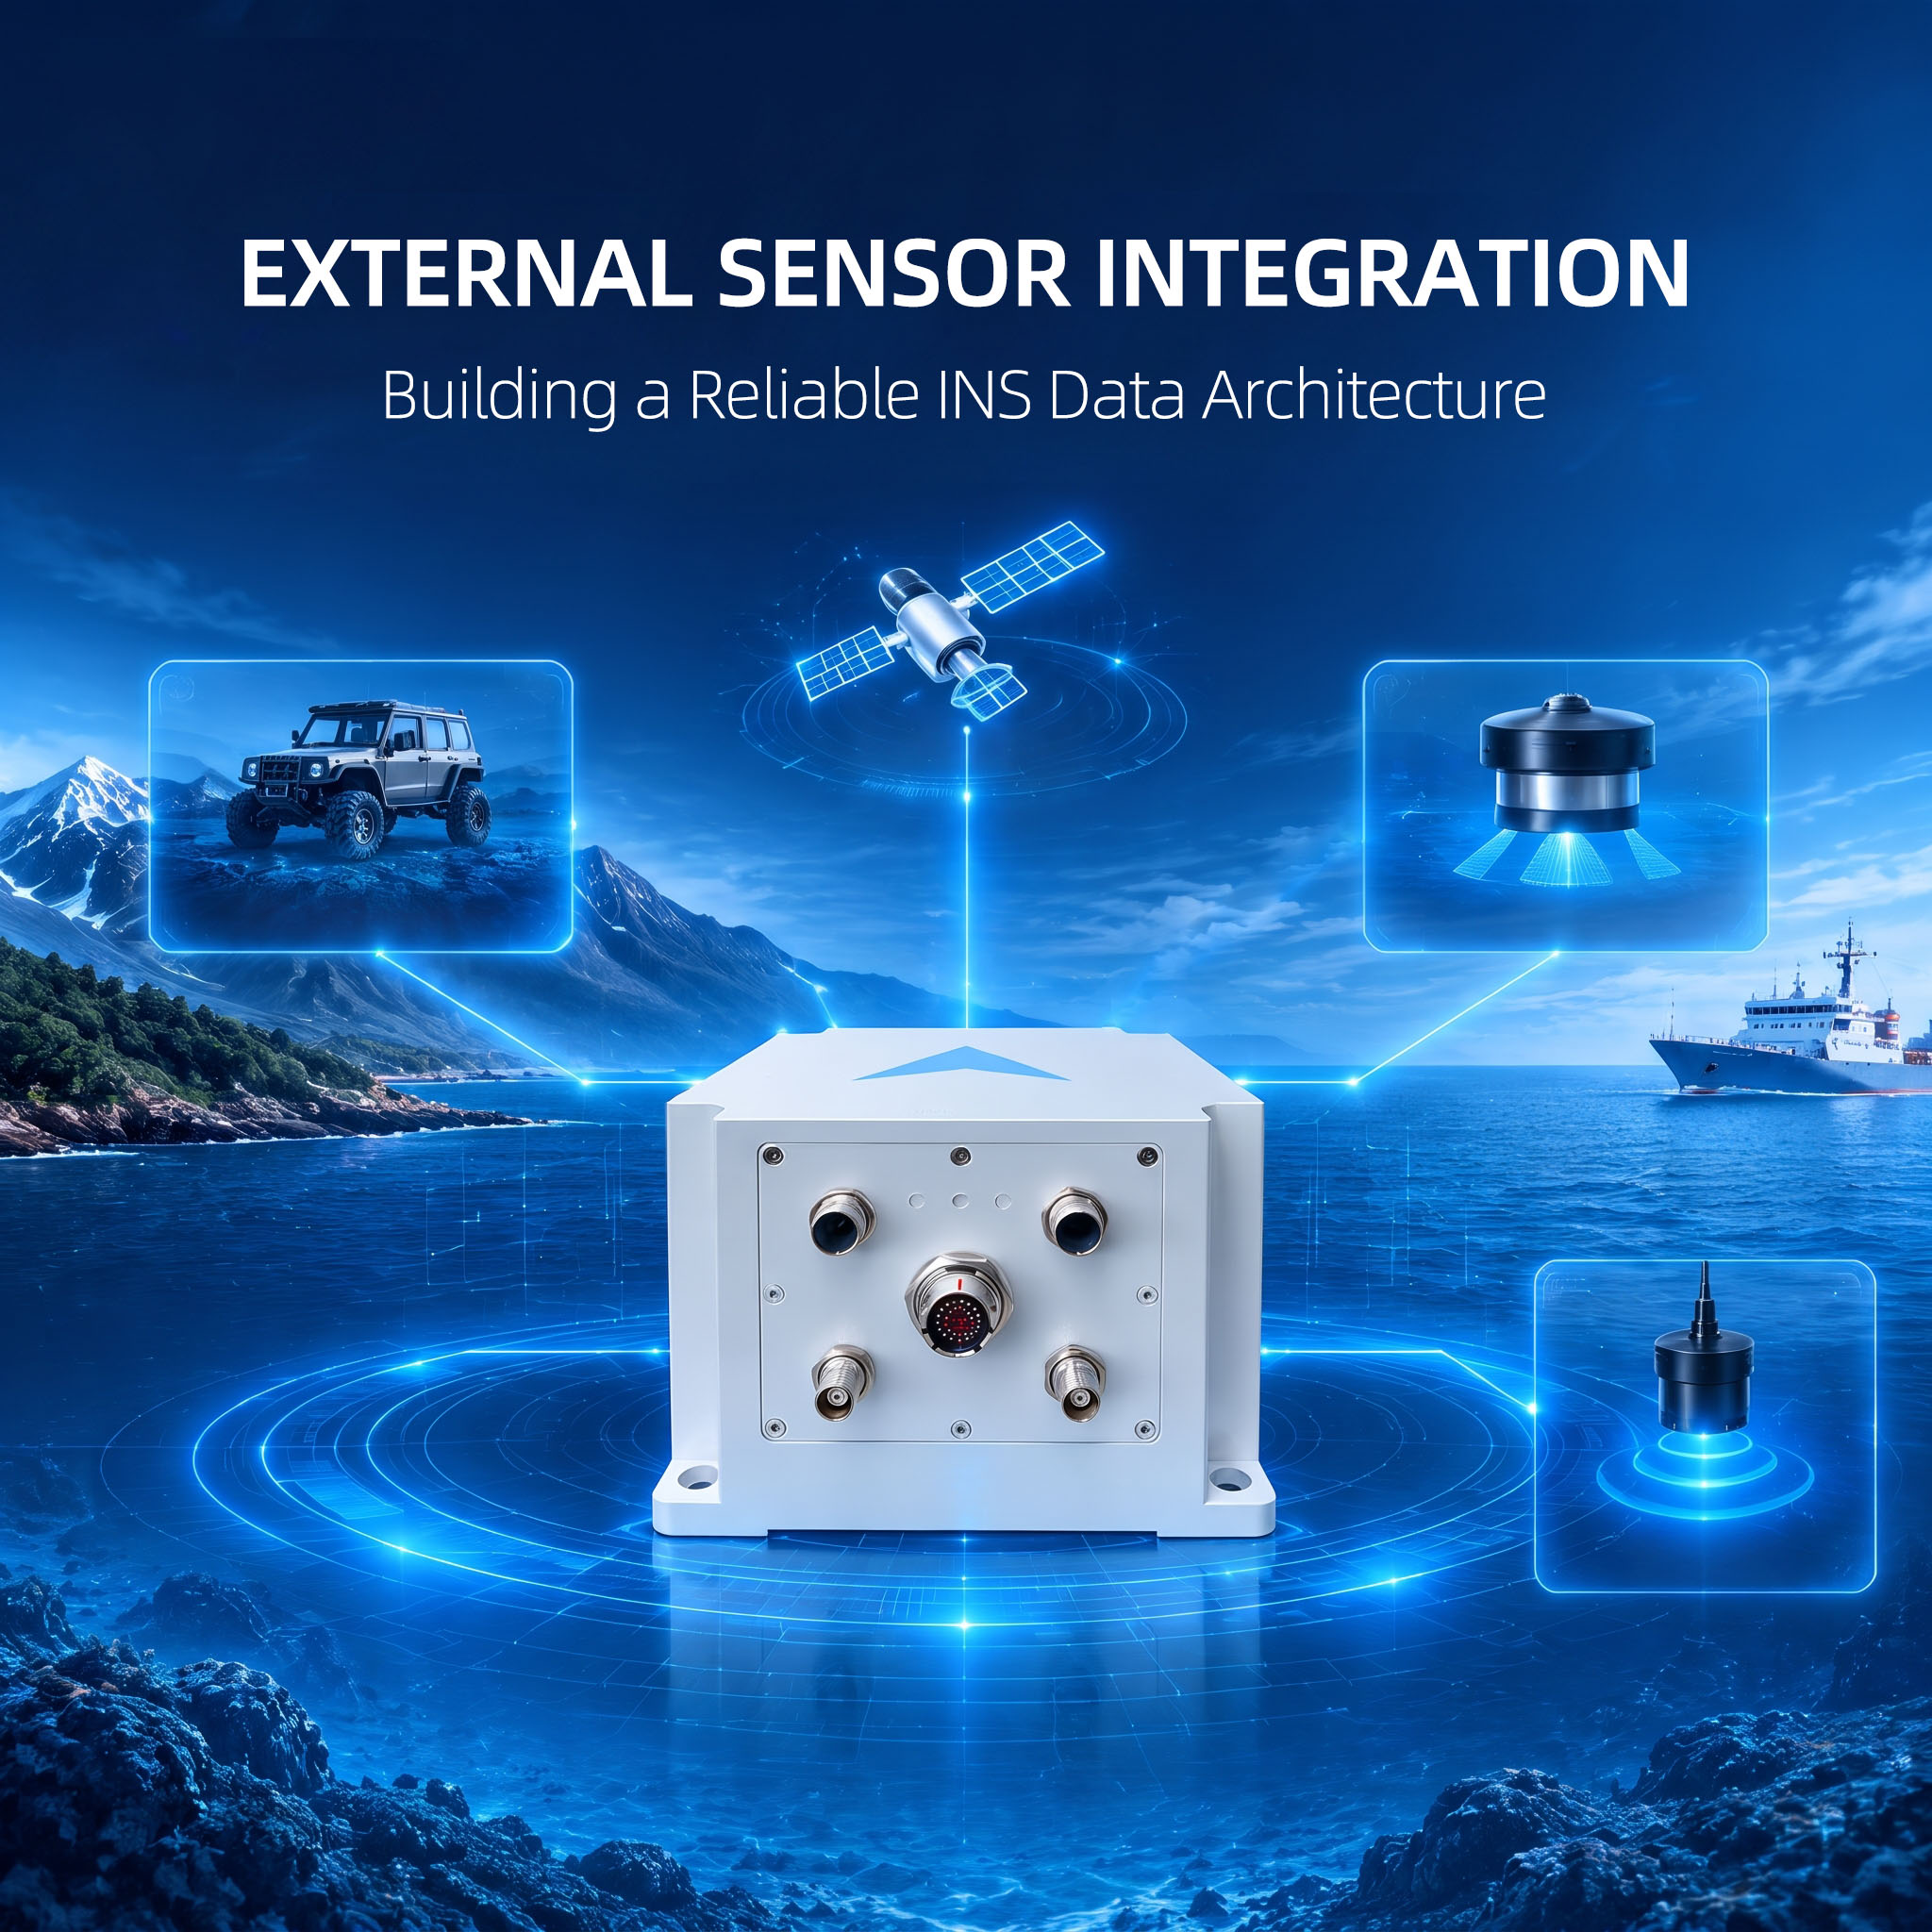
עקסטערנע סענסאָר אינטעגראַציע פֿאַר INS: בויען אַ פאַרלאָזלעכע דאַטן אַרכיטעקטור
לערנט זיך ווי אזוי צו פּלאַנירן עקסטערנע סענסאָר אינטעגראַציע פֿאַר אַן INS דורך איבערקוקן סענסאָר ראָלעס, דאַטן טיימינג, ינסטאַלירונג, קאַליבראַציע, אינטערפייסיז און סיסטעם-לעוועל וואַלידאַציע.
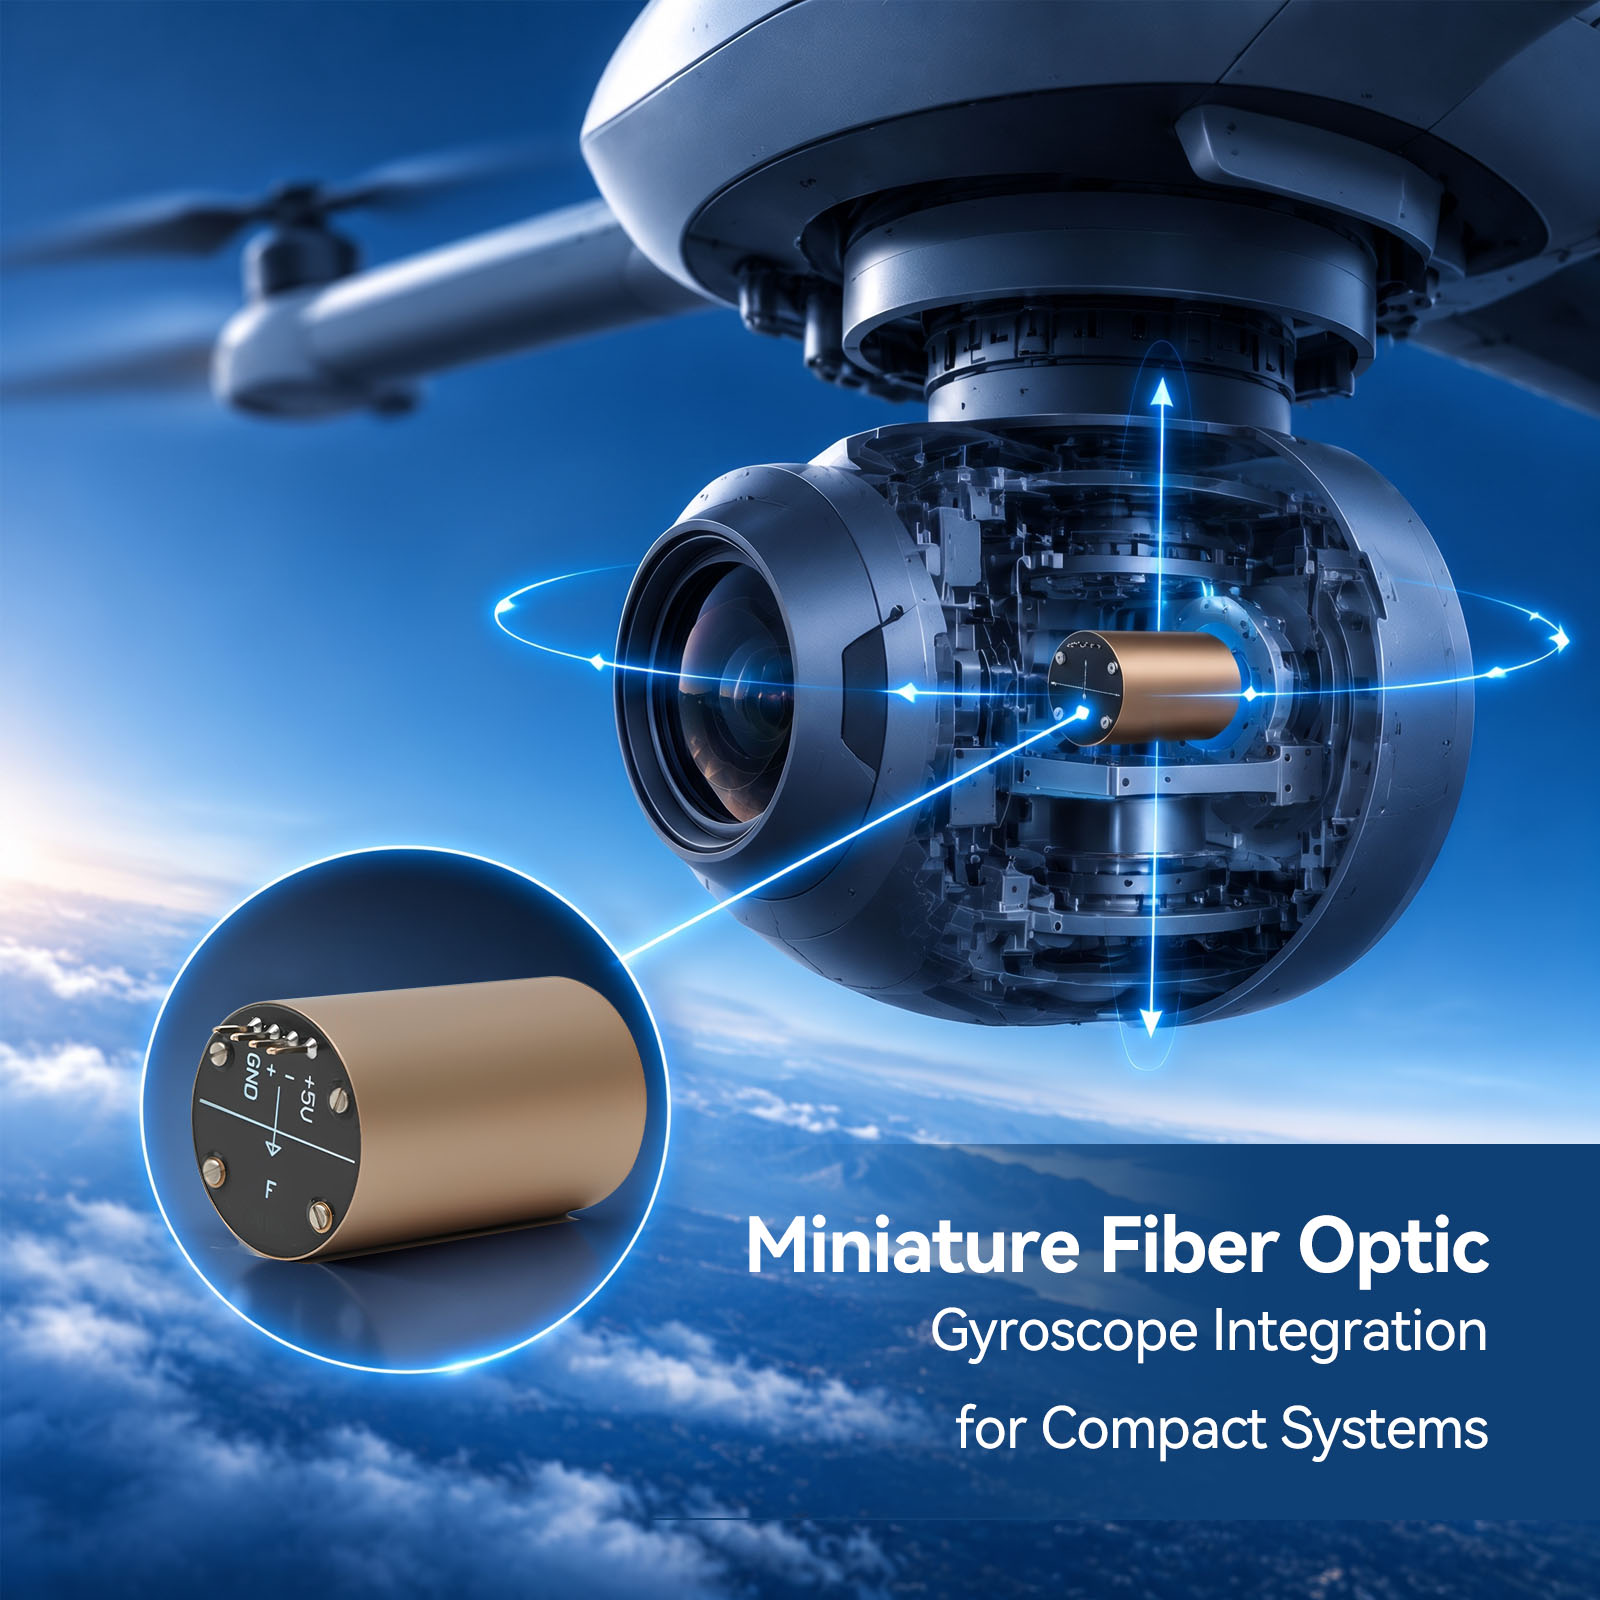
מיניאַטור פיבער אָפּטיש גיראָסקאָפּ ינטעגראַציע פֿאַר קאָמפּאַקט סיסטעמען
לערנט זיך ווי אזוי צו אפשאצן מיניאטור פיבער אפטיק גיראסקאפן פאר קאמפאקטע סיסטעמען דורך איבערקוקן גרייס, מאונטינג, סטארטאפ, וויבראציע, אינטערפייסעס, און אינטעגראציע טעסטס.
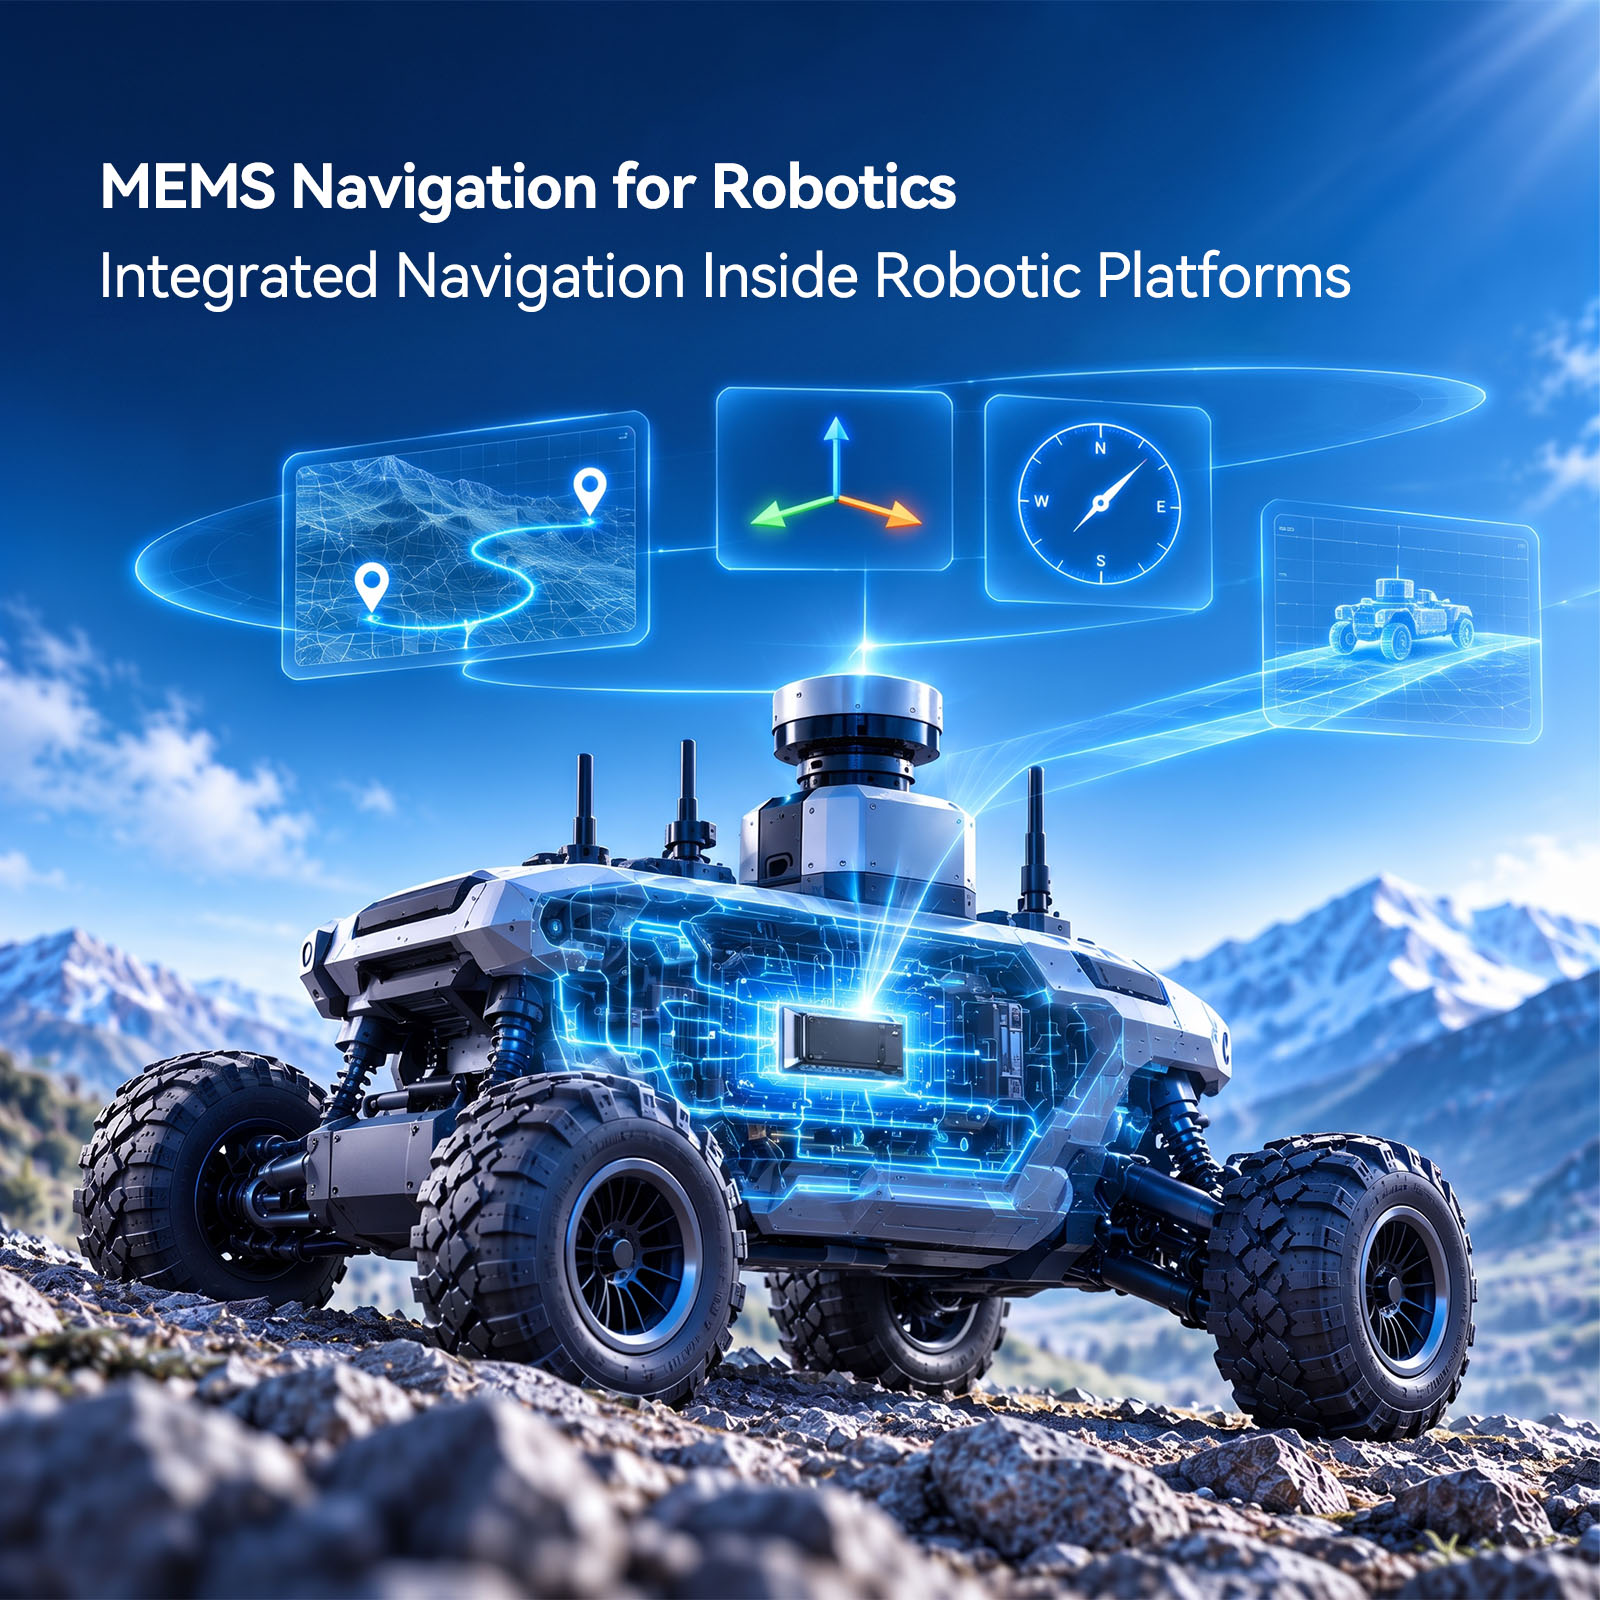
MEMS נאַוויגאַציע פֿאַר ראָבאָטיק: פּלאַנירונג סענסאָר אינטעגראַציע
לערנט זיך ווי אזוי צו אפשאצן MEMS נאַוויגאַציע רעזולטאַטן, סענסאָר אינטעגראַציע, און צובינד באדערפענישן ווען איר לייגט צו אַ נאַוויגאַציע אַפּאַראַט צו אַ ראָבאָטישע פּלאַטפאָרמע.
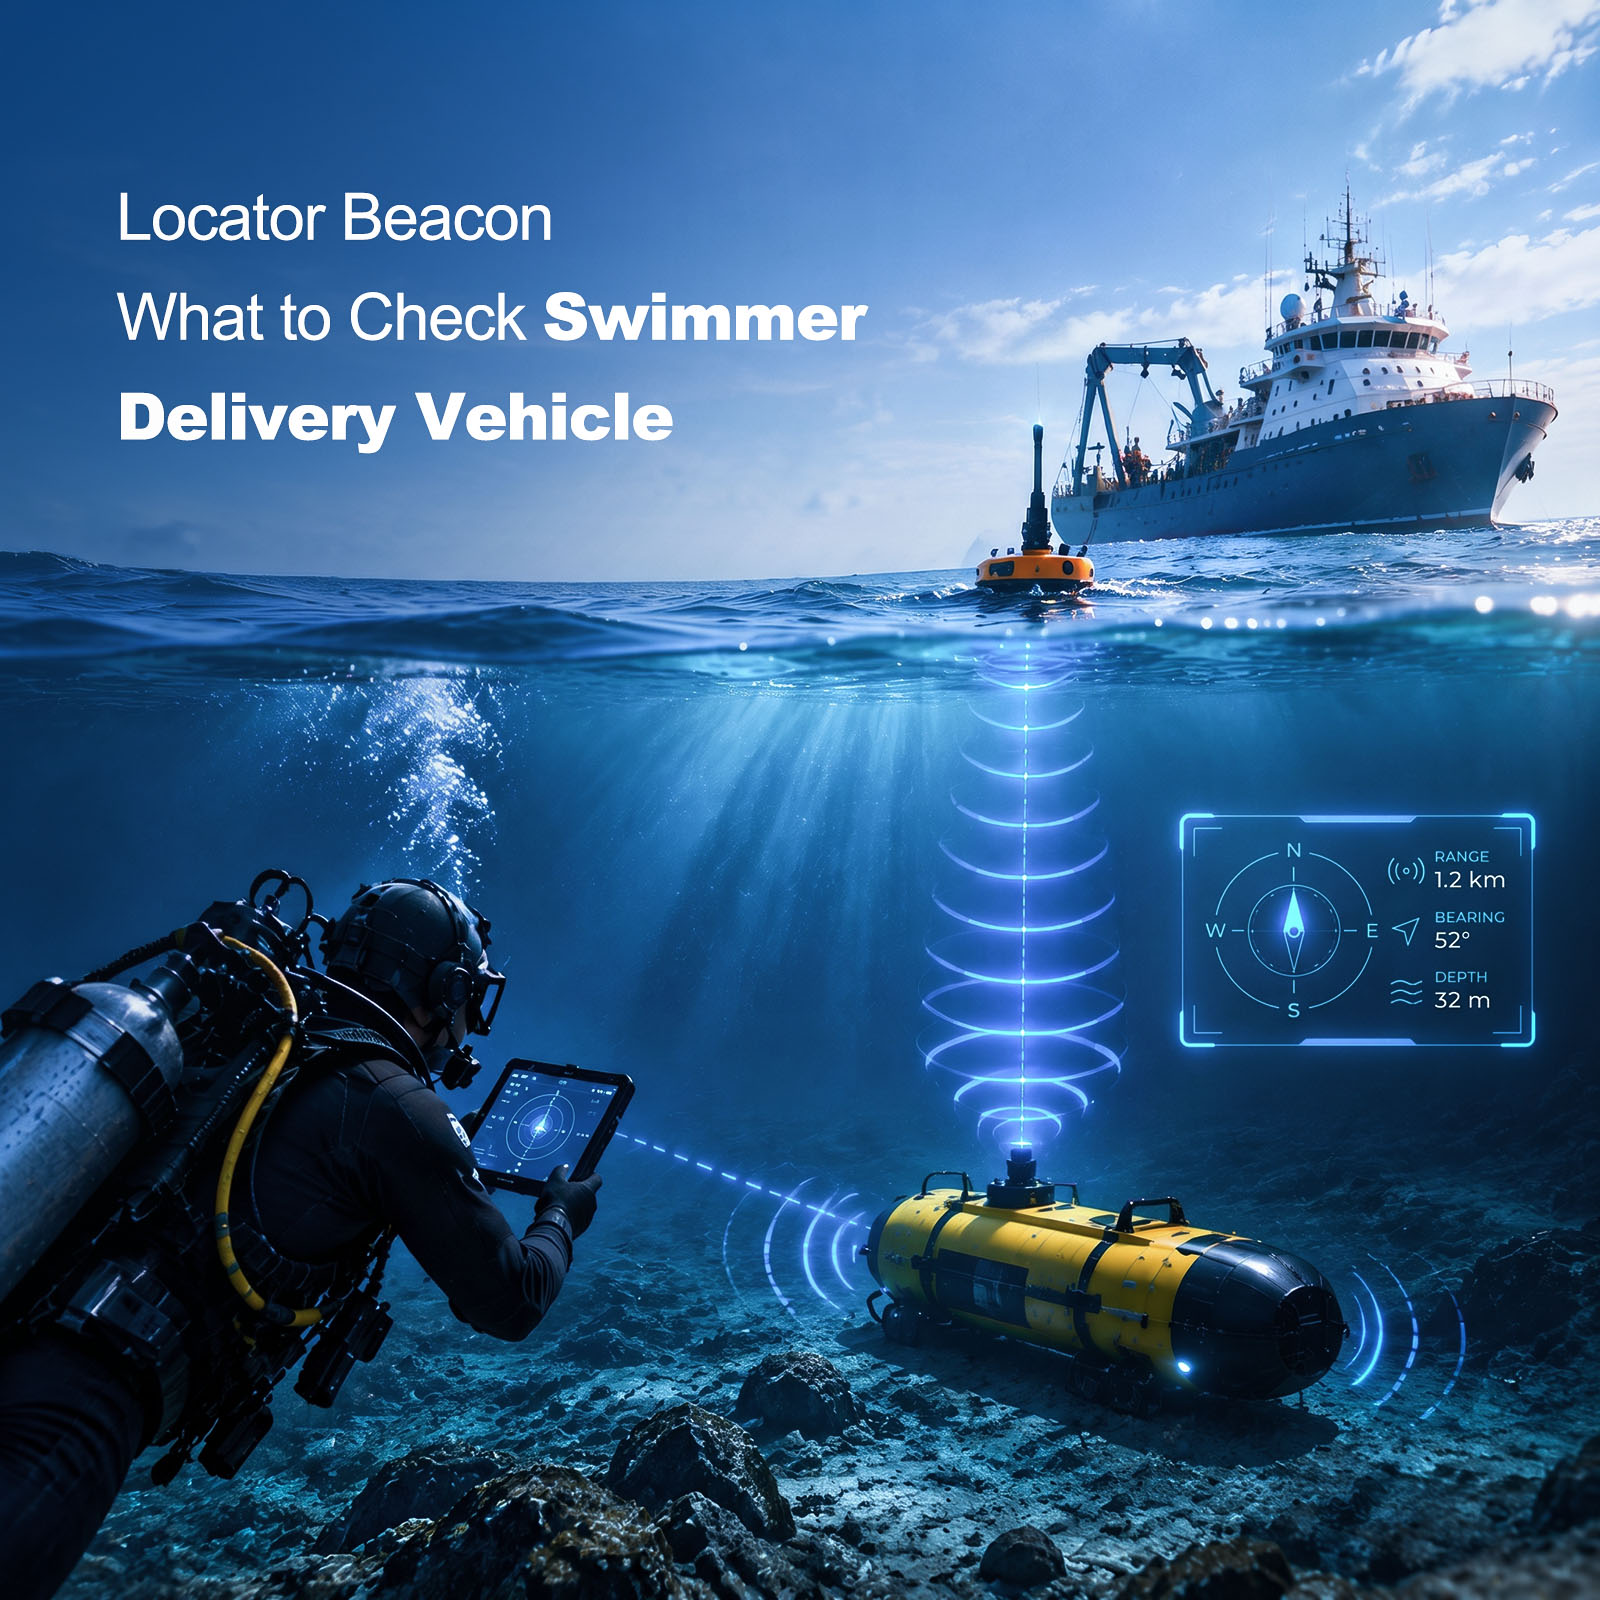
שווימער דעליווערי וועהיקל לאָקאַטאָר בעאַקאָן: וואָס צו קאָנטראָלירן
לערנט ווי אזוי צו אפשאצן א שווימער דעליווערי וועהיקל לאקאטאר בעאקאן דורך קאנטראלירן די רייכווייט, בערינג ערראר, אפערירן טיפקייט, אויסהאלטונג, און אויפבוי באדערפענישן.
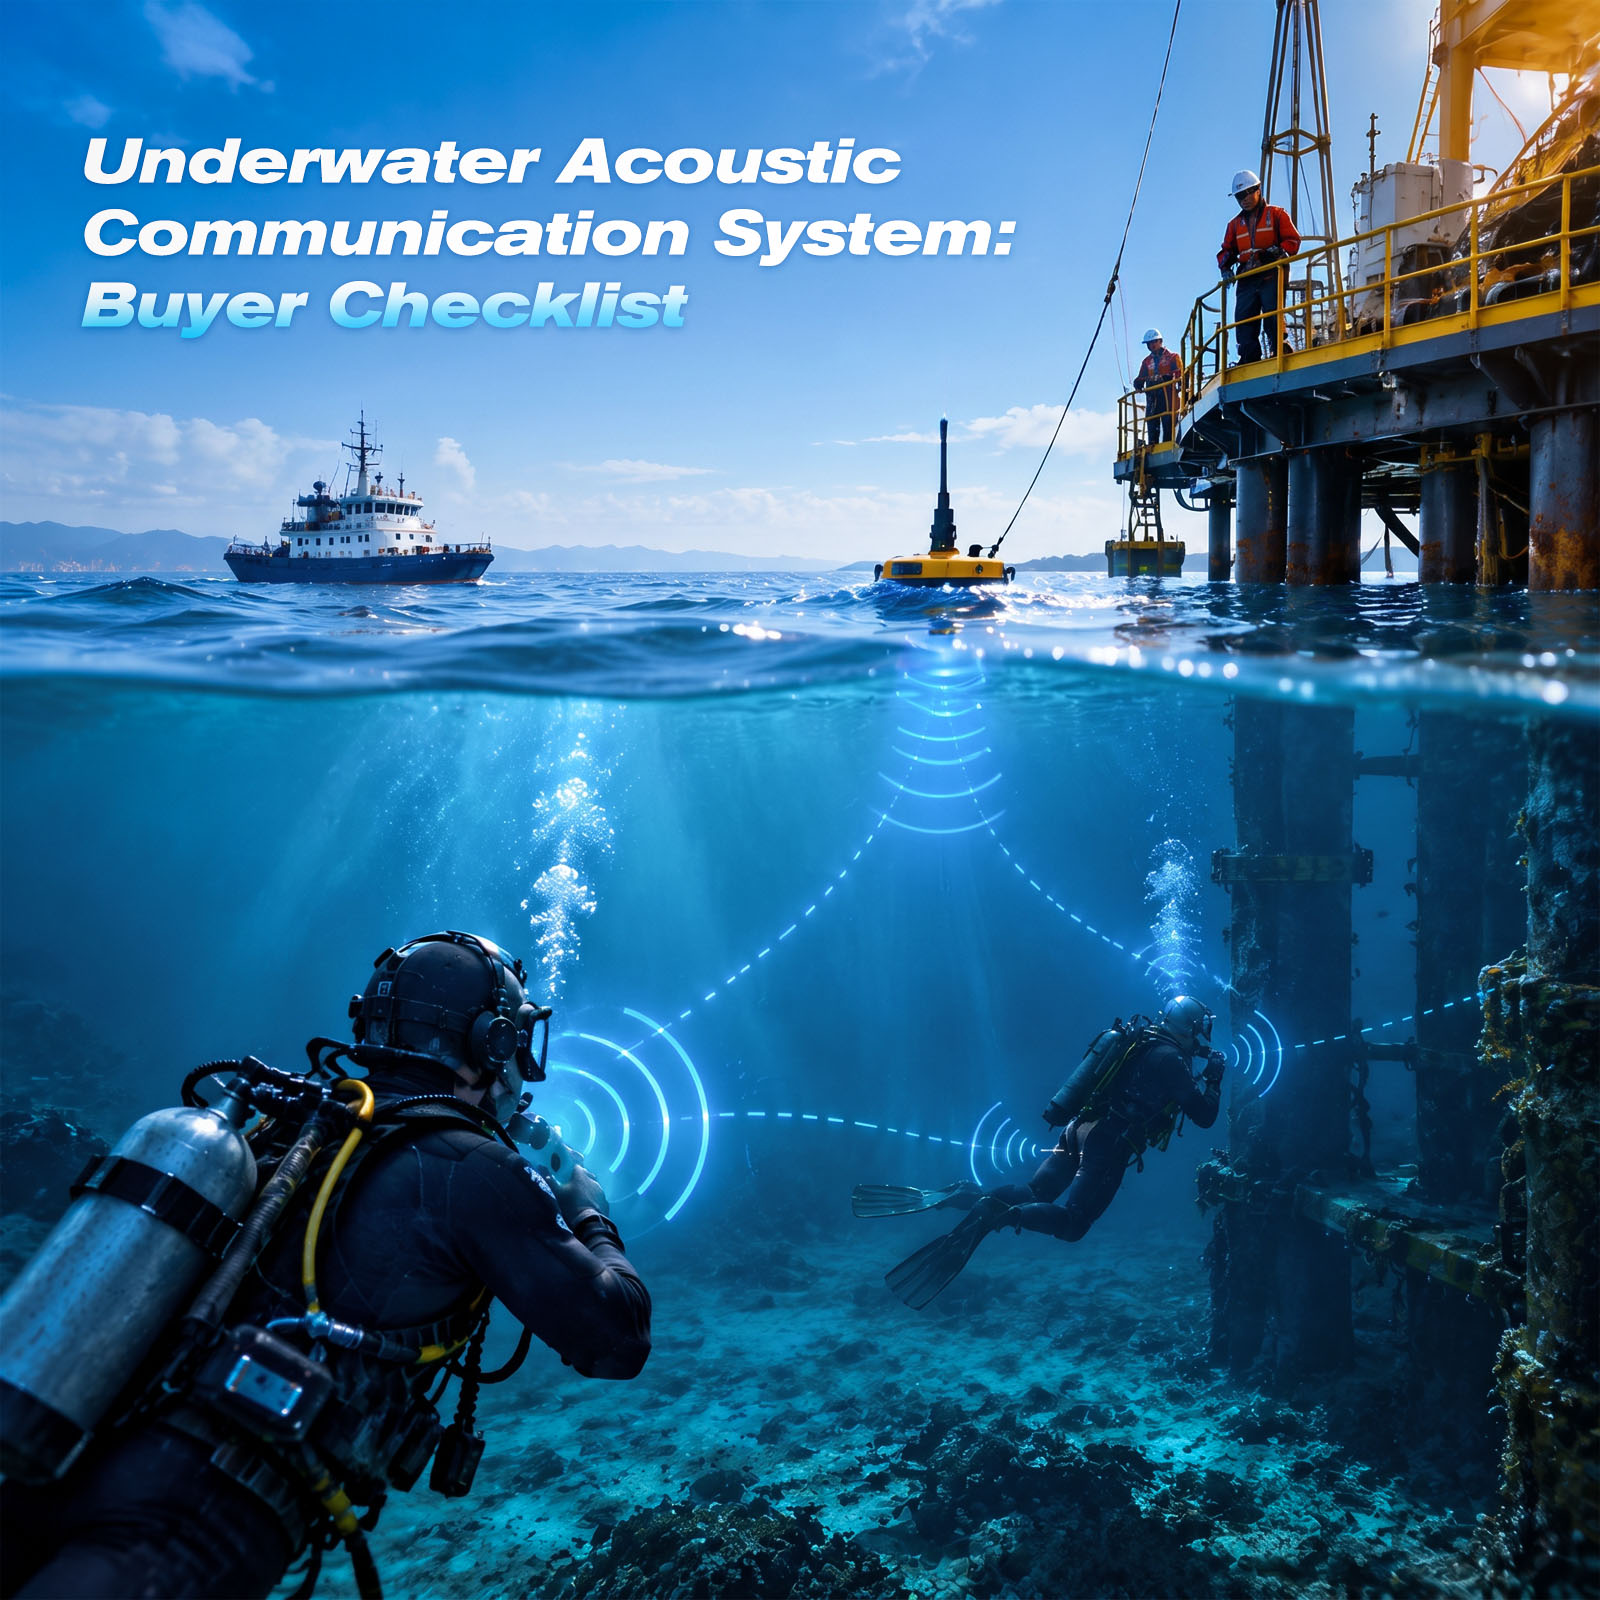
אונטערוואַסער אַקוסטישע קאָמוניקאַציע סיסטעם: קויפער טשעקליסט
לערנט זיך ווי אזוי צו אפשאצן אונטערוואסער אקוסטישע קאמוניקאציע סיסטעמען פאר טויכער טימז, אויבערפלאך קאמאנד, דאטן אויסטויש, און פארלעסלעכע מיסיע קאארדינאציע.
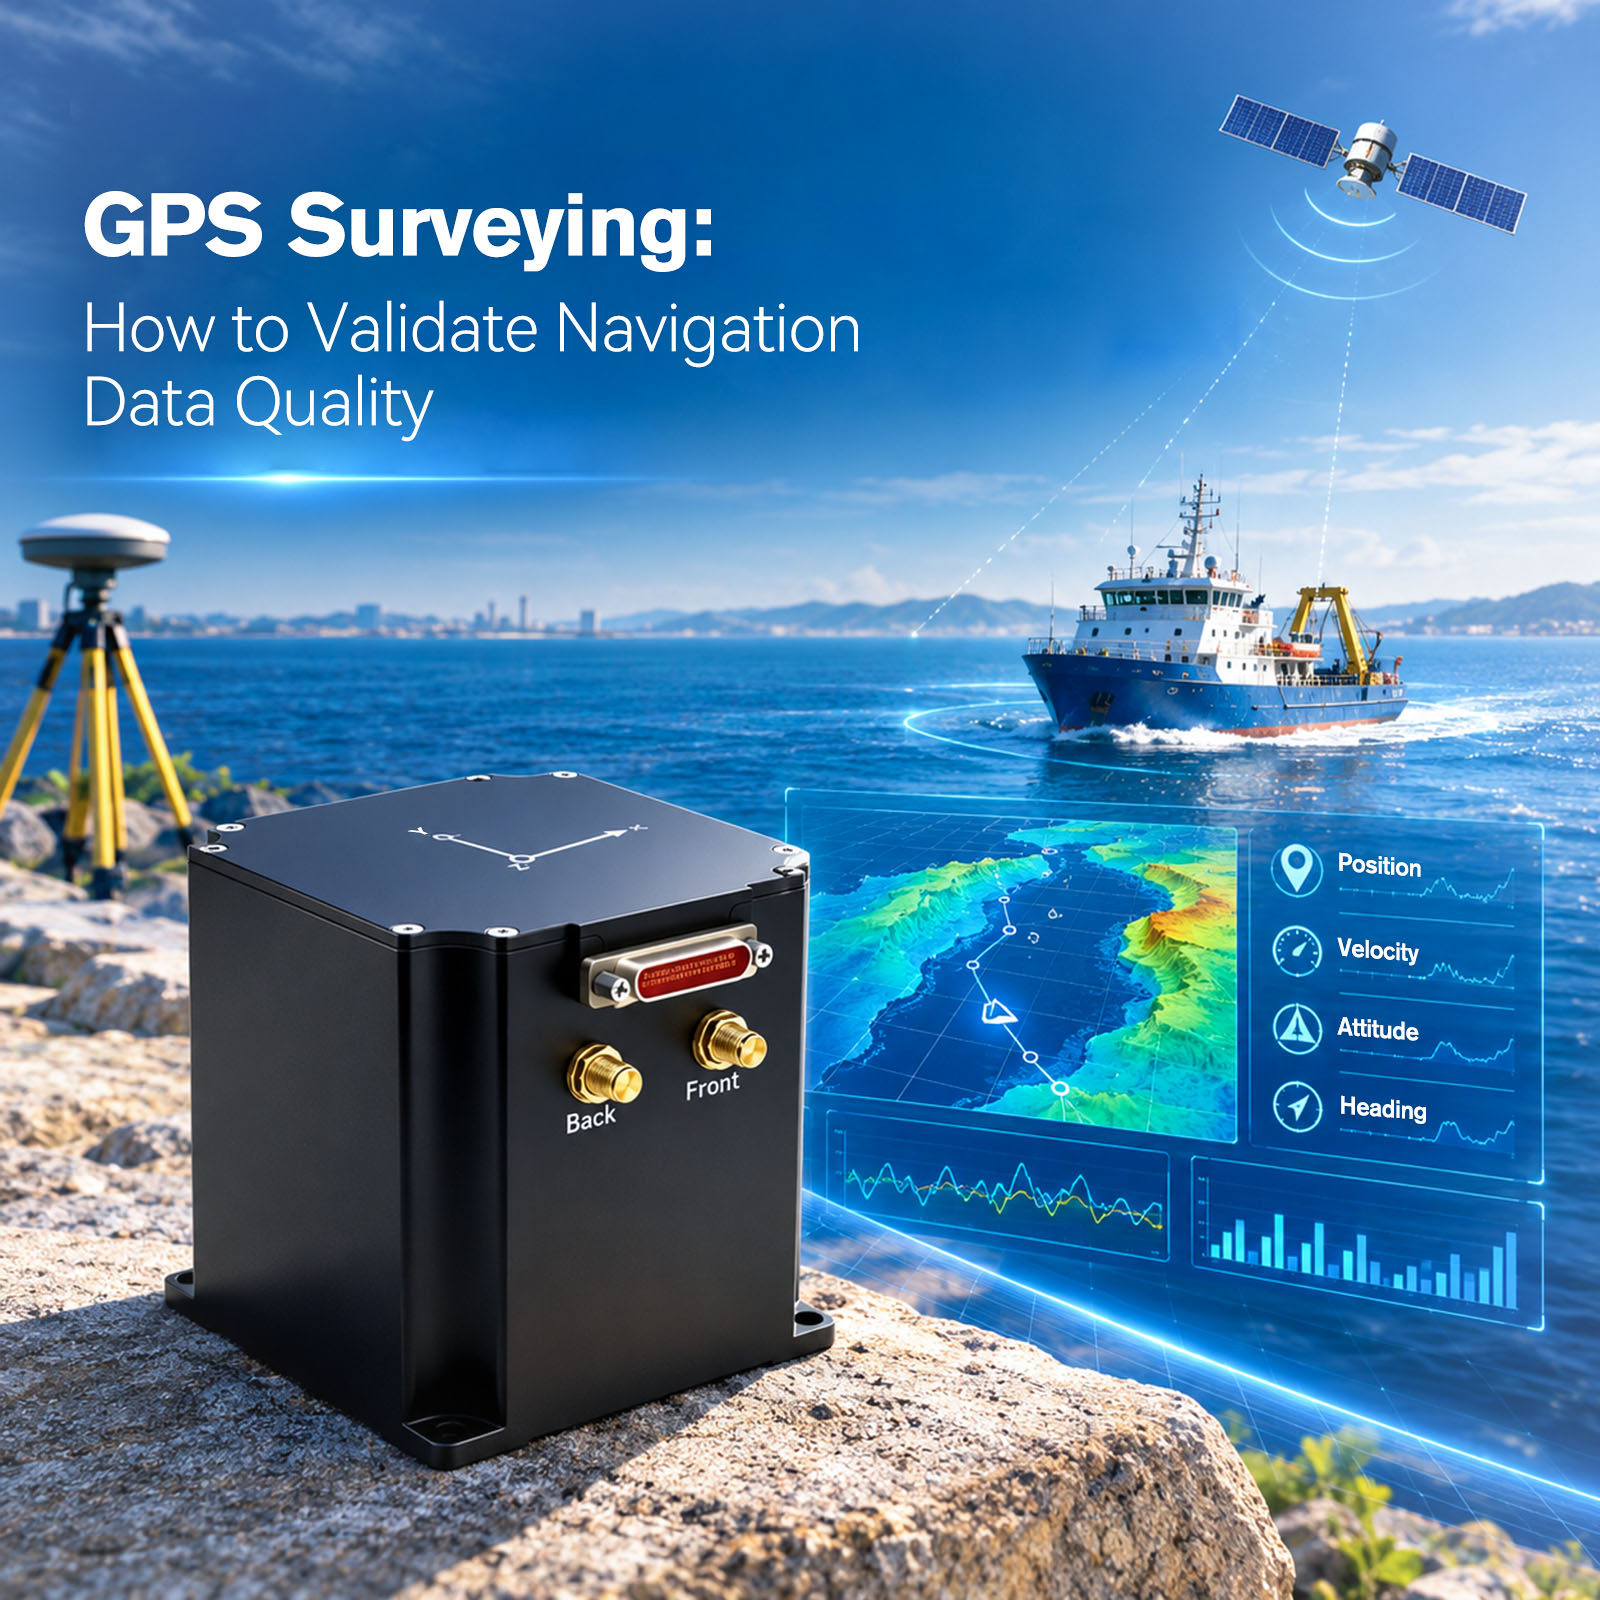
GPS סורוועיינג: ווי אזוי צו וואַלידירן נאַוויגאַציע דאַטן קוואַליטעט
לערנט זיך ווי אזוי צו אפשאצן GPS סורוועיינג דאטן, סענסאר אינטעגראציע, און פעלד טעסט רעזולטאטן איידער איר קויפט א נאַוויגאַציע סיסטעם פאר אינזשעניריע און מאַרינע פראיעקטן.
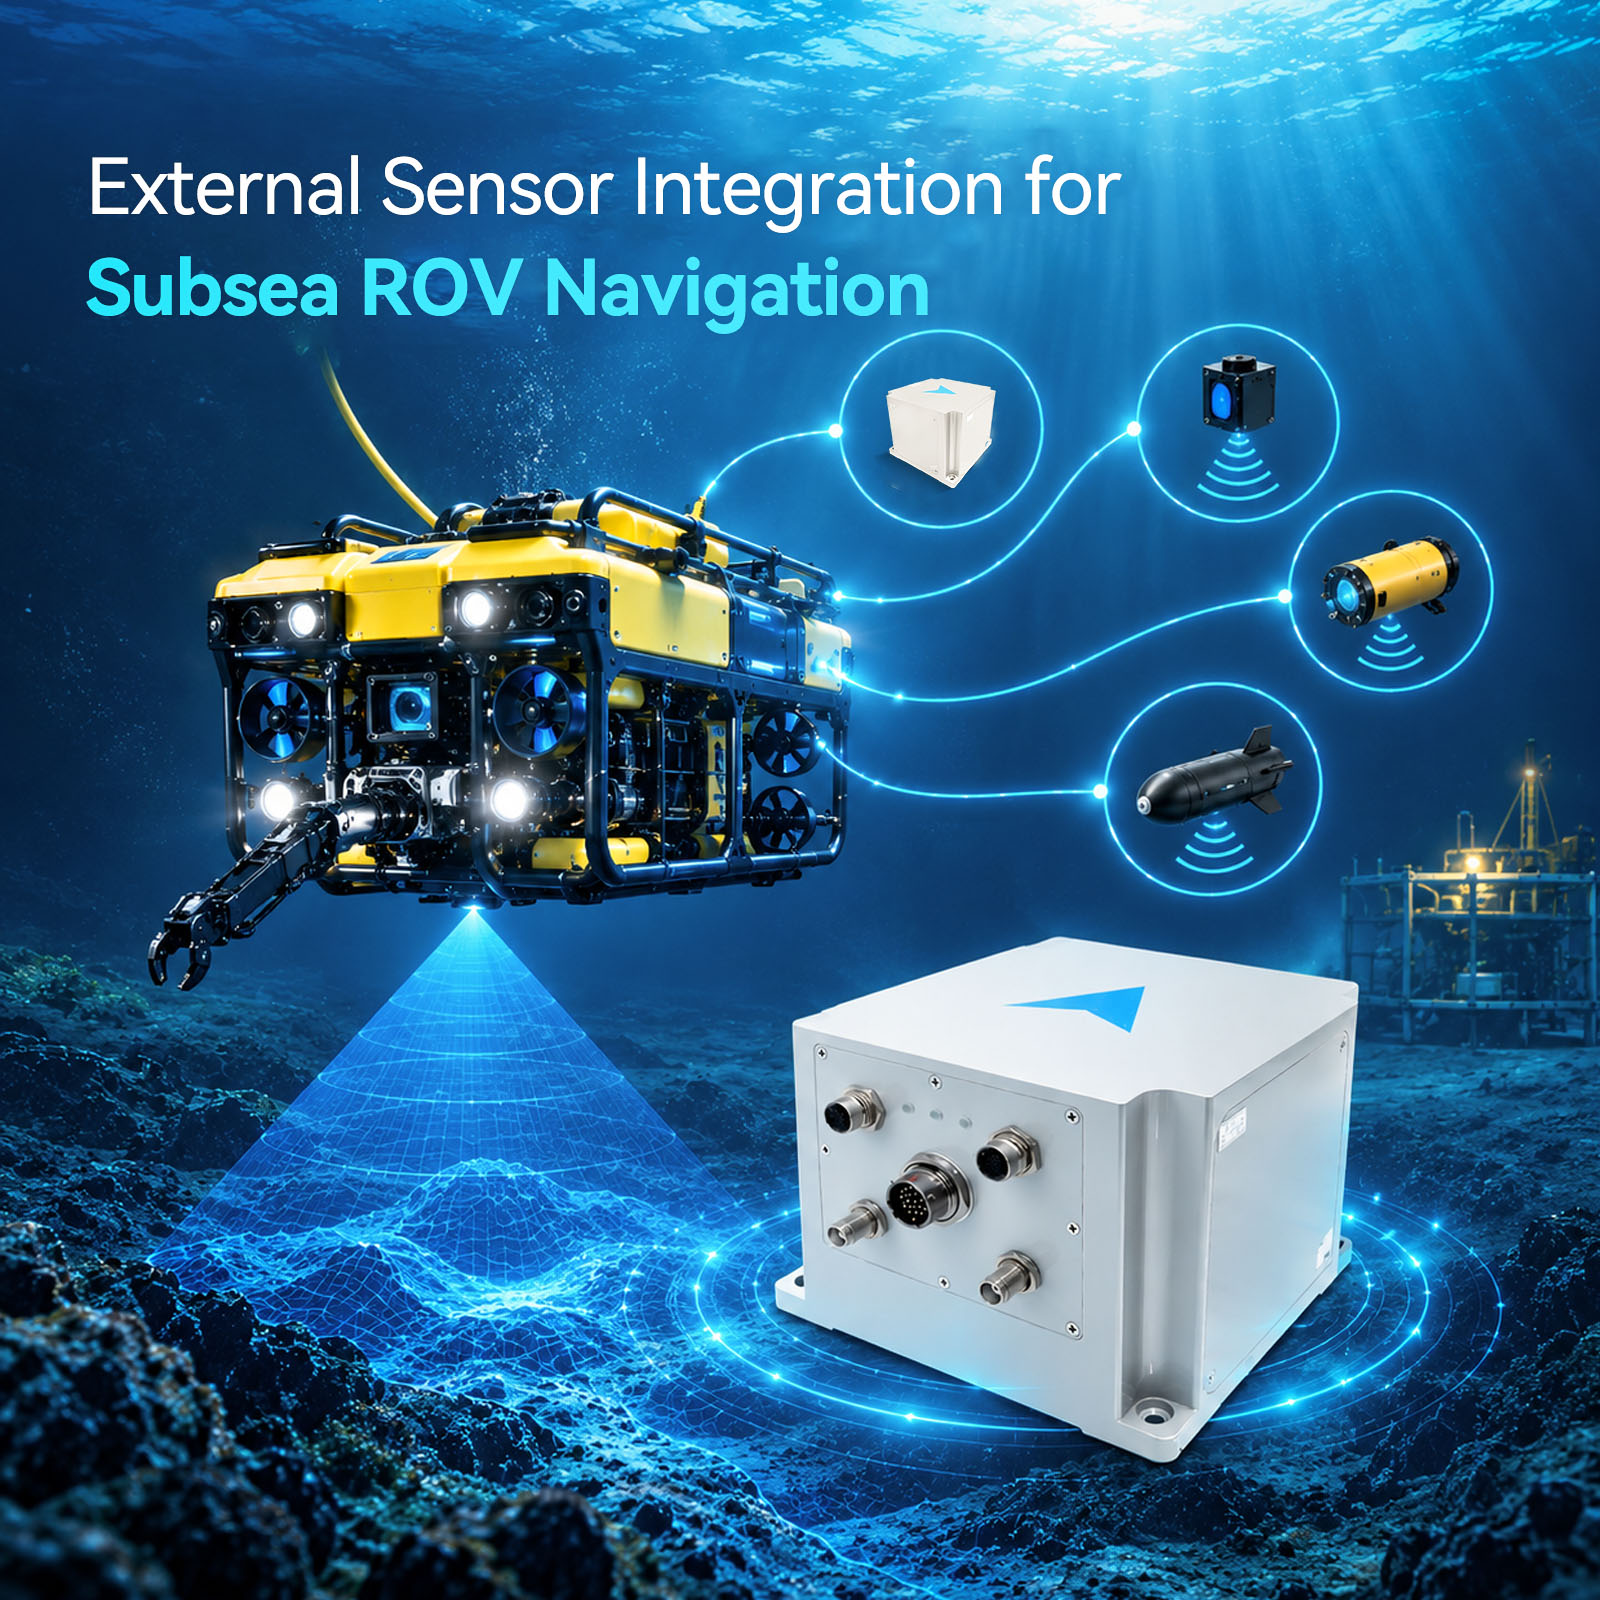
עקסטערנע סענסאר אינטעגראציע פאר סובסי ROV נאַוויגאַציע
לערנט ווי צו אפשאצן עקסטערנע סענסאר אינטעגראציע, דאטן קאמפאטיבילעטי, און סיסטעם טעסטינג ווען איר קויפט אן אינערציעלע נאַוויגאַציע סיסטעם פאר סובסי ROV פראיעקטן.
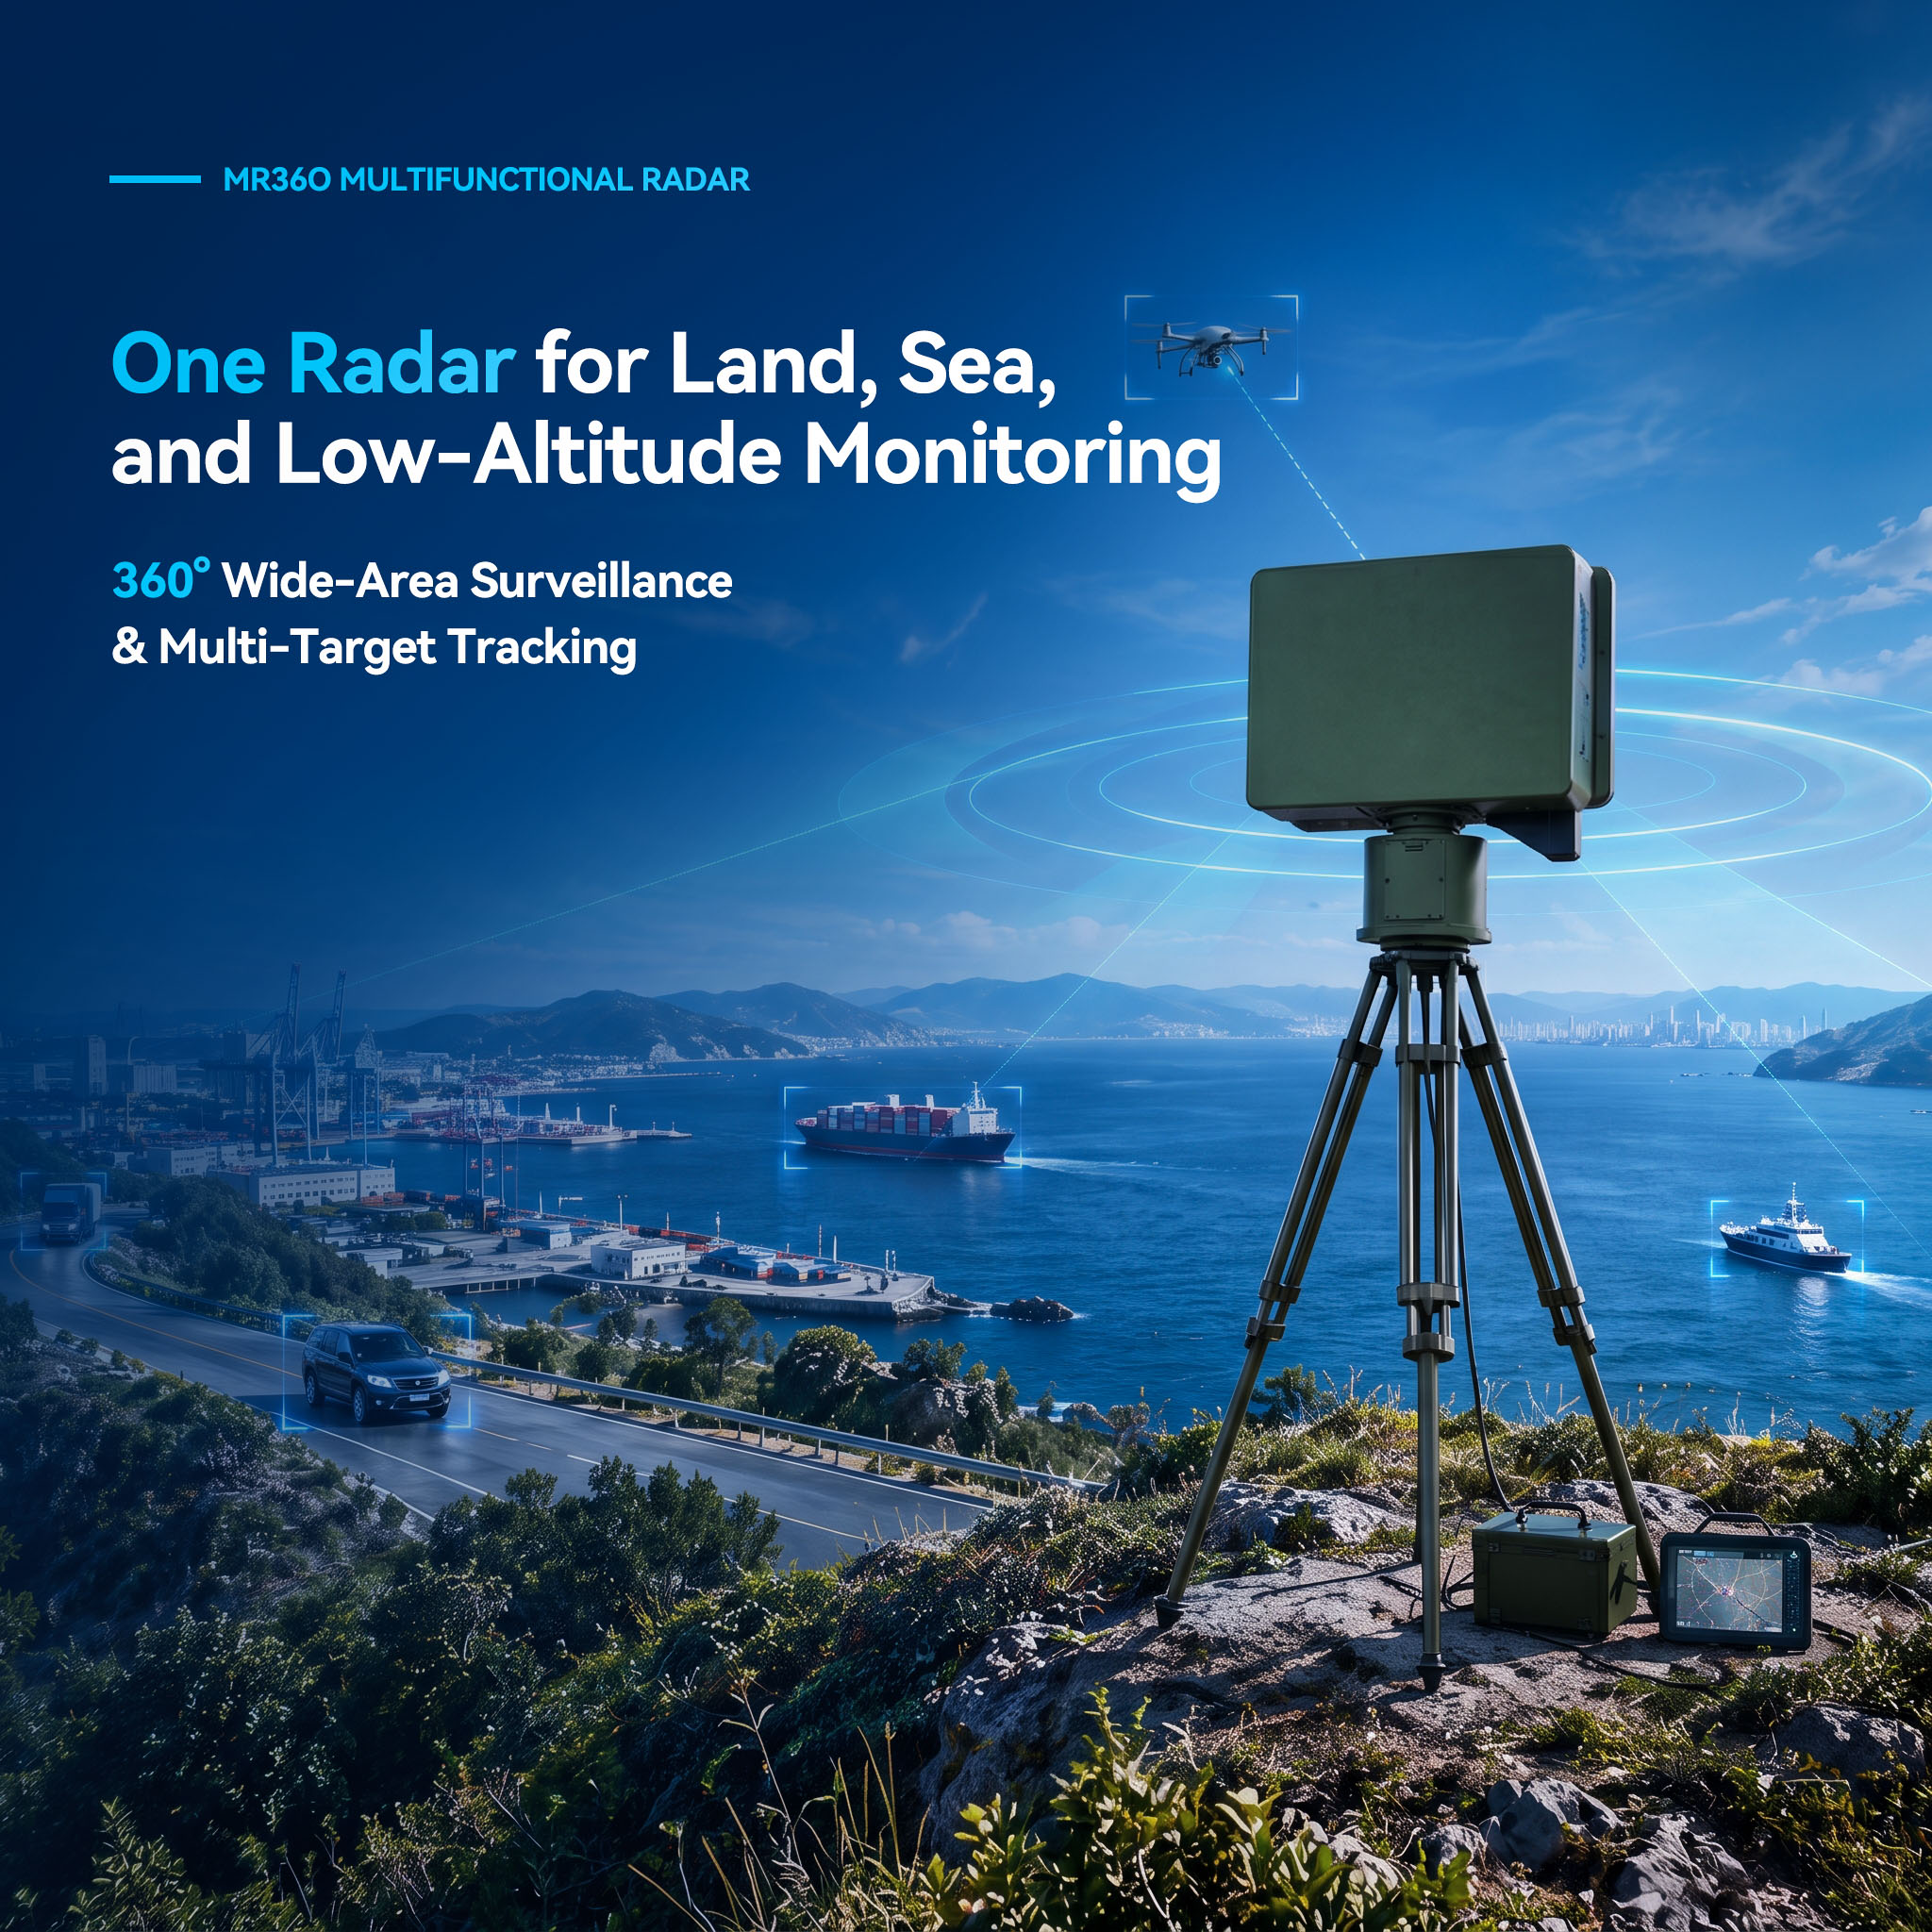
MR360: איין ראַדאַר פֿאַר לאַנד, ים און נידעריק-הייך מאָניטאָרינג
אַנטדעקן ווי MR360 שטיצט ברייט-געגנט מאָניטאָרינג פון ערד, מאַריטימע און נידעריק-הייך צילן דורך מולטי-מאָד ראַדאַר טעכנאָלאָגיע און טראַקינג.
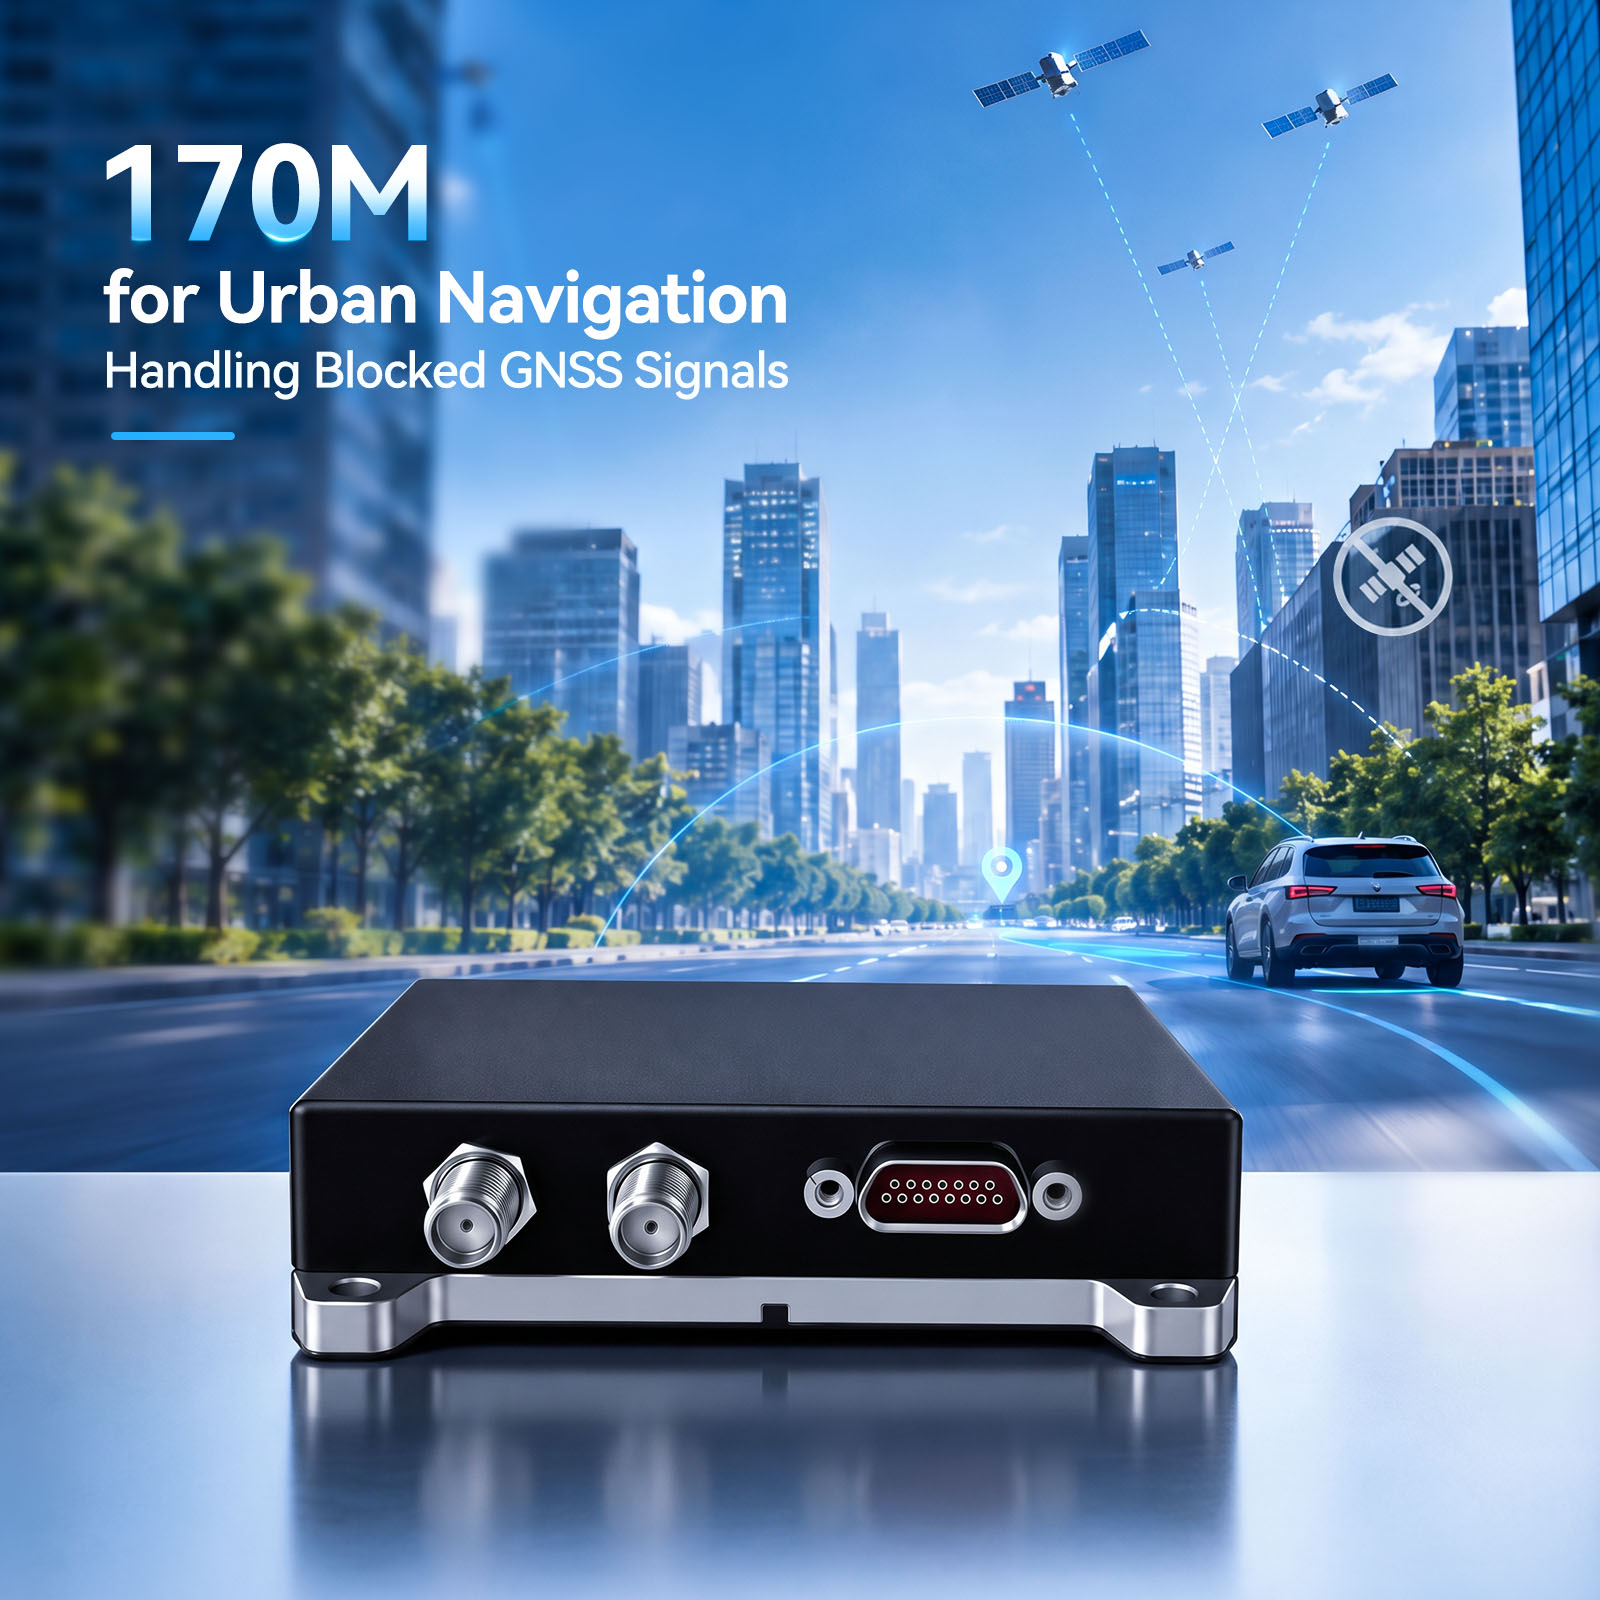
170M פֿאַר שטאָטישער נאַוויגאַציע: האַנדלינג מיט בלאָקירטע GNSS סיגנאַלן
לערנט ווי 170M קאָמבינירט MEMS סענסאָרן און מולטי-סיסטעם סאַטעליט נאַוויגאַציע צו שטיצן פּאָזיציאָנירן אין שטאָטישע און טיילווייז פֿאַרשטאָפּטע סביבות.